ArduPilot Mega – DFR0098
Prezzo su richiesta
ArduPilot Mega è la versione più recente della scheda autopilota progettata da Chris Anderson e Jordi Muñoz di DIY Drones utilizzando ATmega1280.
Acquistabile con i fondi degli avvisi attivi — ti aiutiamo a individuare il bando giusto per la tua scuola.
- Scuole, via libera al raffrescamento: finanziate 6.342 istituzioni con oltre 3.100 euro a testa171 giorni
- DM 38/2026 – Acquisto dispositivi digitali, libri e sussidi didattici
- Fondi PNRR per scuole superiori: fino a 600.000 euro per laboratori STEM e multilinguismo
Descrizione
Introduzione ArduPilot Mega è la versione più recente della scheda autopilota progettata da Chris Anderson e Jordi Muñoz di DIY Drones utilizzando ATmega1280. ArduPilot Mega è un pilota automatico completamente programmabile che richiede un modulo GPS e sensori (lo schermo del sensore IMU sarà disponibile a breve) per creare un veicolo aereo senza pilota (UAV) funzionante. L’autopilota gestisce sia la stabilizzazione che la navigazione, eliminando la necessità di un sistema di stabilizzazione separato. Supporta anche una modalità “fly-by-wire” che può stabilizzare un aereo quando vola manualmente sotto il controllo RC, rendendo il volo più facile e sicuro. L’hardware e il software sono tutti open source. La scheda viene fornita con tutte le parti a montaggio superficiale già saldate, ma richiede all’utente di saldare i connettori. Il firmware di elaborazione RC è già caricato, ma il software dell’autopilota deve essere scaricato e caricato sulla scheda dall’utente. Può essere programmato con l’IDE Arduino. Consigliamo i seguenti articoli per accompagnare questo prodotto: modulo GPS uBlox 5 e adattatore FTDI Basic o cavo FTDI per la programmazione. Altri elementi necessari, comprese le raccomandazioni sugli aerei, possono essere trovati nella home page del progetto. Specifiche Controller progettato per essere utilizzato con aerei, automobili o imbarcazioni autonome. Basato su un processore Atmega1280 da 16 MHz. Failsafe hardware integrato che utilizza un circuito separato (chip multiplexer e processore ATMega328) per trasferire il controllo dal sistema RC all’autopilota e viceversa. Include la possibilità di riavviare il processore principale durante il volo Design a doppio processore con 32 MIPS di potenza integrata Supporta waypoint 3D e comandi di missione (limitati solo dalla memoria) Viene fornito con un connettore GPS a 6 pin (stile EM406). Dispone di 16 ingressi analogici di riserva (con ADC su ciascuno) e 40 ingressi/uscite digitali di riserva per aggiungere ulteriori sensori Quattro porte seriali dedicate per telemetria bidirezionale (utilizzando moduli XBee opzionali) ed espansione Può essere alimentato dal ricevitore RC o da una batteria separata Servocontrollo basato su hardware, che significa meno sovraccarico del processore, risposta più precisa e assenza di jitter Otto canali RC (incluso il canale di attivazione/disattivazione dell’autopilota) possono essere elaborati dall’autopilota. LED per alimentazione, stato del failsafe, stato dell’autopilota e blocco GPS Il software completo dell’autopilota, incluso IMU e codice di pianificazione della stazione di terra/missione, è disponibile presso DIY Drones. Il codice supporta il decollo e l’atterraggio autonomi. Dimensioni: 40mm x 69mm(1.6”x2.7”) Documenti Schema Eagle Files Firmware di esempio – legge in 8 canali ed emette 8 canali Firmware di esempio Dancing – Video Home page del progetto ArduPilot Software e istruzioni: Comunità di droni fai da te Lista di spedizione ArduPilot Mega x1
Prodotti correlati
 Robotica10 set di distanziatori in nylon M3 * 10 – FIT0066Queste viti possono essere utilizzate per isolare il circuito stampato. È adatto a tutti i tipi…● A magazzinoMEPA9902090ABXPrezzo su richiesta
 Robotica10 set di distanziatori in nylon M3 * 20 – FIT0182Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9902492ABXPrezzo su richiesta
 Robotica10 set di distanziatori in nylon M3 * 30 – FIT0194Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9902554ABXPrezzo su richiesta
 Robotica10 set di kit di montaggio di distanziatori – FIT0063Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9902296ABXPrezzo su richiesta
 Robotica10 set di kit di montaggio di distanziatori – FIT0064Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9901347ABXPrezzo su richiesta
 Robotica10 set di kit di montaggio di distanziatori – FIT0183Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9901870ABXPrezzo su richiesta
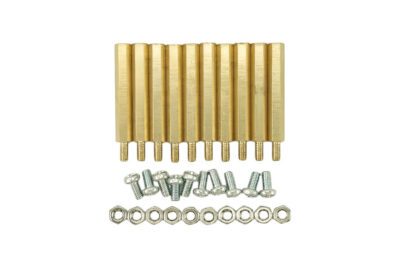 Robotica10 set di kit di montaggio di distanziatori – FIT0184Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9901804ABXPrezzo su richiesta
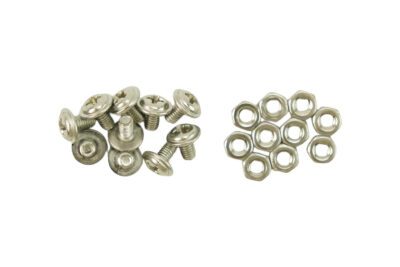 Robotica10 set di viti di montaggio M3 * 5 – FIT0060Queste viti possono essere utilizzate per installare la scheda circuitale, i sensori e il montaggio meccanico.● A magazzinoMEPA9902175ABXPrezzo su richiesta
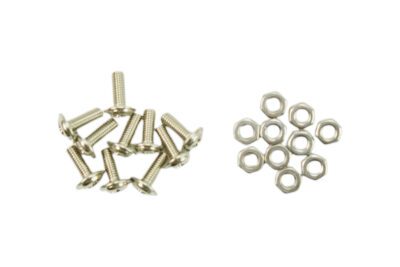 Robotica10 set di viti di montaggio M3 * 8 – FIT0061Queste viti possono essere utilizzate per installare la scheda circuitale, i sensori e il montaggio meccanico.● A magazzinoMEPA9902428ABXPrezzo su richiesta
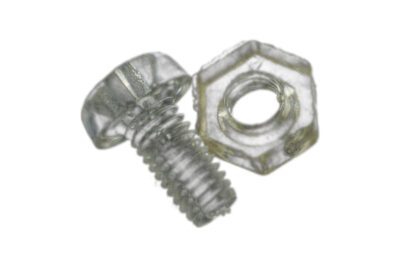 Robotica10 set di viti e dadi in nylon trasparente M3 * 6 – FIT0195Queste viti e dadi in nylon trasparente possono essere utilizzati per fissare circuiti stampati, sensori e…● A magazzinoMEPA9902152ABXPrezzo su richiesta