Fermione: sensore MPU – SEN0142
Prezzo su richiesta
Inizialmente, l’unità di misurazione inerziale è un dispositivo elettronico che misura e segnala la velocità, l’orientamento e le forze gravitazionali di un’imbarcazione, utilizzando una combinazione di acceleratori,…
Acquistabile con i fondi degli avvisi attivi — ti aiutiamo a individuare il bando giusto per la tua scuola.
- DM 38/2026 – Acquisto dispositivi digitali, libri e sussidi didatticiscade oggi
- Agenda Sud – Fase 2: fino a 100.000 euro per attrezzature e ambienti accoglientiscade oggi
- Cittadinanza ambientale: fino a 63.000 euro per i progetti all’aperto delle scuole15 giorni
Descrizione
Introduzione Inizialmente, l’unità di misurazione inerziale è un dispositivo elettronico che misura e riporta la velocità, l’orientamento e le forze gravitazionali di un’imbarcazione, utilizzando una combinazione di acceleratori, giroscopi e magnetometri. Ora le IMU sono comunemente utilizzate nell’interazione uomo-computer (HCI), negli scopi di navigazione e nella tecnologia di bilanciamento utilizzata nel Segway Personal Transporter come tutti conosciamo. La famiglia di componenti MPU-6000/MPU-6050 è costituita dai primi e unici dispositivi MotionTracking a 6 assi al mondo progettati per i requisiti di basso consumo, basso costo e alte prestazioni di smartphone, tablet e sensori indossabili. I dispositivi MPU-6000/6050 combinano un giroscopio a 3 assi e un accelerometro a 3 assi sullo stesso die di silicio insieme a un processore di movimento digitale (DMP) integrato in grado di elaborare complessi algoritmi MotionFusion a 9 assi. Gli algoritmi MotionFusion a 9 assi integrati nelle parti accedono a magnetometri esterni o altri sensori attraverso un bus I2C master ausiliario, consentendo ai dispositivi di raccogliere un set completo di dati dei sensori senza l’intervento del processore di sistema. Il sensore breakout da 6 Dof si integra con il sensore MPU6050, il regolatore a basso rumore da 3,3 V e i resistori pull-up per il bus I2C. Quindi è disponibile per collegare direttamente il sensore ai processori Arduino per i tuoi progetti di robotica, HCI e indossabili. Con la libreria Arduino di i2cdevlib è facile per te pilotare questo sensore e ottenere i dati di beccheggio, rollio, imbardata, quaternione ed eulero. Specifiche Voltaggio di funzionamento: 3~5 V I2C Uscita digitale di dati MotionFusion a 6 o 9 assi in matrice di rotazione, quaternione, angolo di Eulero o formato dati grezzi Sensore di velocità angolare triassiale (giroscopio) con sensibilità fino a 131 LSB/dps e un intervallo di fondo scala di ±250, ±500, ±1000 e ±2000 dps Accelerometro triassiale con pieno programmabile intervallo di scala di ±2g, ±4g, ±8g e ±16g Il motore DMP (Digital Motion Processing) scarica la complessa MotionFusion, la sincronizzazione della temporizzazione del sensore e il rilevamento dei gesti. Algoritmi incorporati per la polarizzazione del tempo di esecuzione e la calibrazione della bussola. Nessun intervento da parte dell’utente richiesto Dimensioni: 14 x 21 mm (0,55×0,83″) Lista di spedizione Sensore 6 Dof – MPU6050 x1 Documenti Pagina Wiki Layout schematico Pagina I2Cdevlib Registrati MPU6050 Mappa e descrizioni Specifiche MPU6050 Progetti Progetto: Robot bipede che utilizza le ruote di reazione Progetto: Realizza un minuscolo drone Arduino con fotocamera FPV – Volerà? Introduzione: In questo entusiasmante tutorial, ci immergiamo nel mondo di micro-droni mentre realizziamo un minuscolo drone Arduino FPV (First Person View) interamente realizzato con bastoncini di ghiacciolo Scopri come impostare e configurare il tuo mini quadricottero utilizzando il codice Arduino e il software MultiWii per il controllo del volo personalizzabile.
Prodotti correlati
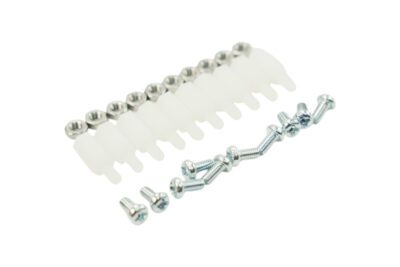 Robotica10 set di distanziatori in nylon M3 * 10 – FIT0066Queste viti possono essere utilizzate per isolare il circuito stampato. È adatto a tutti i tipi…● A magazzinoMEPA9902090ABXPrezzo su richiesta
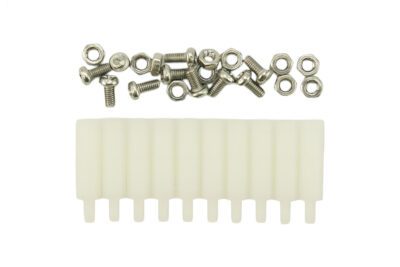 Robotica10 set di distanziatori in nylon M3 * 20 – FIT0182Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9902492ABXPrezzo su richiesta
 Robotica10 set di distanziatori in nylon M3 * 30 – FIT0194Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9902554ABXPrezzo su richiesta
 Robotica10 set di kit di montaggio di distanziatori – FIT0063Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9902296ABXPrezzo su richiesta
 Robotica10 set di kit di montaggio di distanziatori – FIT0064Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9901347ABXPrezzo su richiesta
 Robotica10 set di kit di montaggio di distanziatori – FIT0183Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9901870ABXPrezzo su richiesta
 Robotica10 set di kit di montaggio di distanziatori – FIT0184Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9901804ABXPrezzo su richiesta
 Robotica10 set di viti di montaggio M3 * 5 – FIT0060Queste viti possono essere utilizzate per installare la scheda circuitale, i sensori e il montaggio meccanico.● A magazzinoMEPA9902175ABXPrezzo su richiesta
 Robotica10 set di viti di montaggio M3 * 8 – FIT0061Queste viti possono essere utilizzate per installare la scheda circuitale, i sensori e il montaggio meccanico.● A magazzinoMEPA9902428ABXPrezzo su richiesta
 Robotica10 set di viti e dadi in nylon trasparente M3 * 6 – FIT0195Queste viti e dadi in nylon trasparente possono essere utilizzati per fissare circuiti stampati, sensori e…● A magazzinoMEPA9902152ABXPrezzo su richiesta