Gravità: kit inclinazione/pan DSS – FIT0045
Prezzo su richiesta
Il servo gimbal DSS-P05 a due gradi di libertà è un gimbal di piccole dimensioni e di alto valore che vanta una coppia considerevole di 4,5 chilogrammi.
Acquistabile con i fondi degli avvisi attivi — ti aiutiamo a individuare il bando giusto per la tua scuola.
- Scuole, via libera al raffrescamento: finanziate 6.342 istituzioni con oltre 3.100 euro a testa168 giorni
- DM 38/2026 – Acquisto dispositivi digitali, libri e sussidi didattici
- Fondi PNRR per scuole superiori: fino a 600.000 euro per laboratori STEM e multilinguismo
Descrizione
Introduzione Il servo gimbal DSS-P05 a due gradi di libertà è un gimbal di piccole dimensioni e di alto valore che vanta una coppia considerevole di 4,5 chilogrammi. Può eseguire movimenti a due gradi di libertà sia in direzione orizzontale che verticale, facilitando la comoda installazione delle telecamere. Ciò consente la sorveglianza delle immagini, nonché il riconoscimento e il tracciamento delle immagini. Integrando un sensore a infrarossi o un sensore di misurazione della distanza a ultrasuoni, può essere trasformato in un dispositivo di rilevamento completo, consentendo ai robot di percepire gli ostacoli circostanti e consentendo così di evitarli. Naturalmente può ospitare anche diversi sensori e, attraverso il controller Arduino, può facilitare la creazione di numerose opere interattive innovative. Nota: il servo DSS-P05 ha sostituito la versione precedente, il DF05BB. A causa dei vincoli hardware del servo e della staffa a U nella posizione orizzontale dopo il montaggio, il prodotto non può raggiungere una rotazione di 0-360° in direzione verticale. Specifiche Voltaggio: + 4,8~6,0 V Corrente inattiva: 20 mA (4,8 V), 25 mA (6,0 V) Velocità a vuoto: 0,14 secondi/60 gradi (4,8 V), 0,12 secondi/60 gradi (6,0 V) Coppia: 3,5 kg/cm (4,8 V), 4,5 kg/cm (6,0 V) Temperatura di funzionamento: -10℃~60℃ Sequenza cavi servo: filo marrone per alimentazione negativa, filo rosso per alimentazione positiva, filo giallo per segnale di controllo. Dimensioni: 40X20X44,5 mm Lista di spedizione DSS-P05 Servo standard x2 Staffa multifunzione in alluminio x1 Staffa a forma di U in alluminio x1 Coppa del cuscinetto x1 Set di dadi di alta qualità x1 Documenti Guida all’assemblaggio Progetti Progetto 1. Sunflower – Arduino Solar Tracker Nei moderni sistemi di inseguimento solare, i pannelli solari sono fissati su una struttura che si muove in base alla posizione del sole. In questo progetto progetta un inseguitore solare utilizzando due servomotori, un sensore di luce composto da quattro mini fotocellule e scheda Arduino UNO. Componenti hardware: DFRduino UNO R3 Scudo di espansione I/O per Arduino DF05BB Kit di inclinazione/panoramica (5 kg) Mini fotocellula x 4 Resistenze 100 kOhm x 4 Pannello solare DFRobot
Prodotti correlati
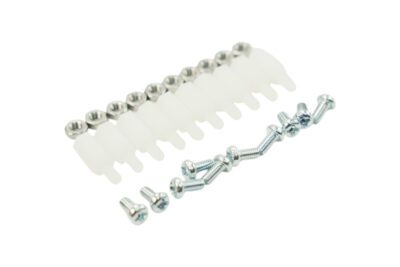 Robotica10 set di distanziatori in nylon M3 * 10 – FIT0066Queste viti possono essere utilizzate per isolare il circuito stampato. È adatto a tutti i tipi…● A magazzinoMEPA9902090ABXPrezzo su richiesta
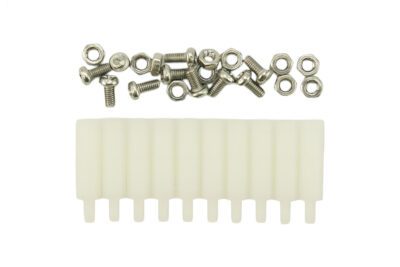 Robotica10 set di distanziatori in nylon M3 * 20 – FIT0182Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9902492ABXPrezzo su richiesta
 Robotica10 set di distanziatori in nylon M3 * 30 – FIT0194Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9902554ABXPrezzo su richiesta
 Robotica10 set di kit di montaggio di distanziatori – FIT0063Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9902296ABXPrezzo su richiesta
 Robotica10 set di kit di montaggio di distanziatori – FIT0064Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9901347ABXPrezzo su richiesta
 Robotica10 set di kit di montaggio di distanziatori – FIT0183Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9901870ABXPrezzo su richiesta
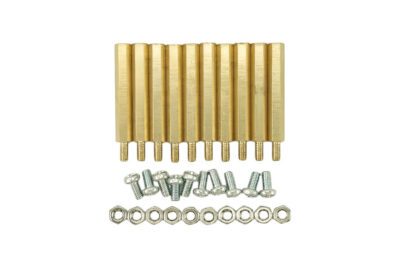 Robotica10 set di kit di montaggio di distanziatori – FIT0184Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9901804ABXPrezzo su richiesta
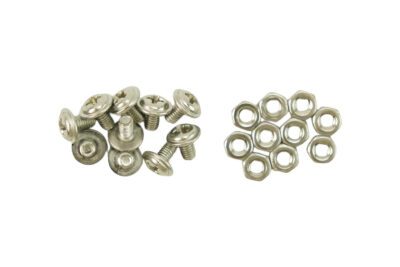 Robotica10 set di viti di montaggio M3 * 5 – FIT0060Queste viti possono essere utilizzate per installare la scheda circuitale, i sensori e il montaggio meccanico.● A magazzinoMEPA9902175ABXPrezzo su richiesta
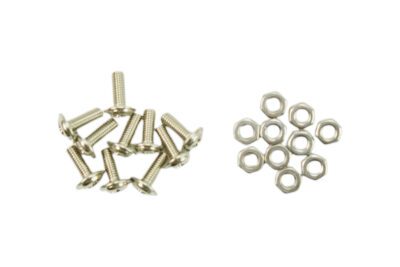 Robotica10 set di viti di montaggio M3 * 8 – FIT0061Queste viti possono essere utilizzate per installare la scheda circuitale, i sensori e il montaggio meccanico.● A magazzinoMEPA9902428ABXPrezzo su richiesta
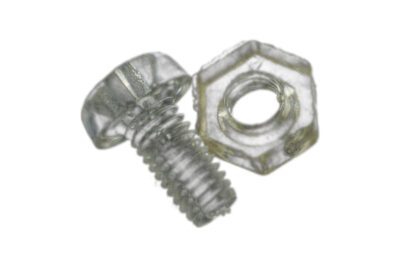 Robotica10 set di viti e dadi in nylon trasparente M3 * 6 – FIT0195Queste viti e dadi in nylon trasparente possono essere utilizzati per fissare circuiti stampati, sensori e…● A magazzinoMEPA9902152ABXPrezzo su richiesta