Gravità: sensore di distanza 3D ToF Matrix 8×8 (I2C – SEN0628
Prezzo su richiesta
Il sensore Gravity: 8*8 64-Pixel Matrix Time-of-Flight (ToF) è una soluzione di rilevamento della profondità 3D compatta ed efficiente che colma il divario tra semplici sensori di distanza e complesse fotocamere di…
Acquistabile con i fondi degli avvisi attivi — ti aiutiamo a individuare il bando giusto per la tua scuola.
- DM 38/2026 – Acquisto dispositivi digitali, libri e sussidi didatticiscade domani
- Agenda Sud – Fase 2: fino a 100.000 euro per attrezzature e ambienti accoglientiscade domani
- Cittadinanza ambientale: fino a 63.000 euro per i progetti all’aperto delle scuole16 giorni
Descrizione
Introduzione Il sensore Gravity: 8*8 64-Pixel Matrix Time-of-Flight (ToF) è una soluzione di rilevamento della profondità 3D compatta ed efficiente che colma il divario tra semplici sensori di distanza e complesse fotocamere di profondità. Alimentato dal firmware integrato in esecuzione su un microcontrollore RP2040, fornisce dati di profondità in tempo reale su una matrice 8×8 di 64 punti all’interno di un campo visivo di 60°, con un raggio di rilevamento fino a 3,5 metri. Caratterizzato da un basso consumo energetico e compatibilità plug-and-play, è particolarmente adatto per la robotica, l’arte interattiva, il riconoscimento dei gesti e l’automazione intelligente. Con il supporto per Arduino, micro:bit, ESP32, Raspberry Pi e LattePanda, consente lo sviluppo di applicazioni avanzate come l’evitamento intelligente degli ostacoli, il controllo dei gesti senza contatto e installazioni interattive coinvolgenti. Figura: Il sensore ToF a matrice DFRobot 8×8 da 64 pixel consente ai robot di evitare gli ostacoli in modo intelligente. Percezione della profondità 3D nel punto di equilibrio perfetto Questo sensore di evitamento degli ostacoli per robot 3D colma il divario tra i sensori a ultrasuoni di base e le fotocamere di profondità AI ad alto costo. Invece di vedere un singolo punto, genera una mappa di profondità di 64 pixel che fornisce il contesto: l’ostacolo, il percorso aperto, il bordo di un tavolo. Ciò consente una navigazione fluida e intelligente senza la complessità e le esigenze di elaborazione delle fotocamere avanzate. Con un prezzo conveniente e un consumo energetico estremamente basso, offre il livello “giusto” di visione 3D per un’ampia gamma di progetti creativi. Compatibilità senza pari per i progetti dei produttori Questo sensore di prossimità Matrix ToF è stato realizzato per il modo in cui lavorano i produttori, progettato per connettersi praticamente a qualsiasi cosa in officina. Piattaforme supportate: Arduino, micro:bit, ESP32, Raspberry Pi, LattePanda, UNIHIKER K10. Metodi di programmazione supportati: sia che si utilizzi l’IDE Arduino o editor grafici come Mind+ e MakeCode, sono disponibili librerie e tutorial. Opzioni di connessione: supporto Gravity-I2C / UART / USB-C. Supporto a cascata: i 4 indirizzi I2C commutabili consentono di collegare in cascata fino a quattro sensori insieme per un ampio campo visivo. Figura: Piattaforme supportate di DFRobot 8×8 Sensore di visione ToF a matrice da 64 pixel Piattaforma espandibile per lo sviluppo avanzato Oltre all’utilizzo plug-and-play, il sensore di visione ToF a matrice da 64 pixel può fungere da piattaforma di sviluppo flessibile. Il suo processore RP2040 integrato consente agli sviluppatori di caricare firmware personalizzato o eseguire modelli leggeri di apprendimento automatico (TinyML), consentendo di riconoscere gesti specifici, rilevare schemi di movimento o aggiungere nuove funzionalità direttamente sul sensore stesso. Con schemi open source e documentazione completa, il modulo può essere personalizzato per applicazioni di robotica avanzata, IoT e basate sull’intelligenza artificiale, offrendo molto più di un sensore a funzione fissa. Figura: Sensore ToF a matrice da 64 pixel DFRobot 8×8 integrato nel processore RP2040 Aggiornamento della versione e notifica di spedizione mista Nota: questo prodotto è attualmente in fase di aggiornamento della versione per soddisfare standard di sicurezza avanzati e migliorare la stabilità del firmware. Durante questo periodo di transizione, le versioni nuove e vecchie verranno spedite in modo casuale. Dettagli dell’aggiornamento: Aggiornamento hardware (ecologico e sicuro): per conformarsi agli standard EN71, i distanziatori originali in rame giallo e le viti ad alette argento/rame sono stati aggiornati alle versioni in alluminio nero. Questa modifica riduce significativamente il contenuto di piombo, rendendo il componente più rispettoso dell’ambiente e più sicuro da maneggiare. Aggiornamento firmware (V1.3): il firmware è stato aggiornato da V1.2 a V1.3. Questo aggiornamento risolve un bug per cui i valori di distanza non validi rimanevano fissi (immutati) quando il target superava l’intervallo di misurazione. Figura: Aggiornamento hardware della gravità: Specifiche del sensore Tempo di volo (ToF) matrice 8*8 da 64 pixel Parametri del sensore Modello sensore: VL53L7CX Elaborazione algoritmo MCU: RP2040 Numero di matrici: 8×8, per un totale di 64 punti di portata Modalità di portata: Gamma continua Velocità di portata: 15 Hz – 60 Hz Gamma di portata: 20 mm – 3500 mm Gamma Precisione: nell’intervallo 20 – 200 mm: ±11 mm per target bianchi, ±12 mm per target grigio chiaro e ±12 mm per target grigi; Nell’intervallo 200 – 3500 mm: ±5% per target bianchi, ±6% per target grigio chiaro e ±6% per target grigi. Angolo di portata: 60° orizzontale, 60° verticale, 90° diagonale Classe di sicurezza laser: Conforme agli standard di sicurezza laser di Classe 1 Parametri di alimentazione Tensione operativa: 3,3 V – 5 V Corrente operativa: Meno di 80 mA Interfaccia dati Interfaccia dati: I2C/UART/USB Tipo di interfaccia: PH2.0-4P (Gravity Pinout) Indirizzo I2C: 4 opzioni regolabili: 0x30/0x31/0x32/0x33 Velocità di trasmissione UART: 115200 bps (valore fisso, non modificabile) Aggiornamento firmware: TYPE-C, modalità unità flash USB Elenco di spedizione Gravità: sensore di portata laser a matrice × 1 cavo di collegamento PH2.0-4P × 1 staffa di montaggio in lega di alluminio × 1 staffa di supporto in lega di alluminio × 1 vite a testa zigrinata M3 × 4 vite di fissaggio del sensore M3 × 2 M3 × 35 Montaggio del distanziatore in rame ×2 Documenti Wiki del prodotto (tutorial inclusi) Applicazioni Navigazione robotica: evitamento agevole degli ostacoli e rilevamento dei dislivelli. Controllo gestuale: interazione affidabile senza contatto per dispositivi intelligenti. Installazioni interattive: display artistici come “seguire gli occhi” o illuminazione reattiva. Automazione intelligente: monitoraggio direzionale dell’ingresso e rilevamento intelligente della stanza.
Prodotti correlati
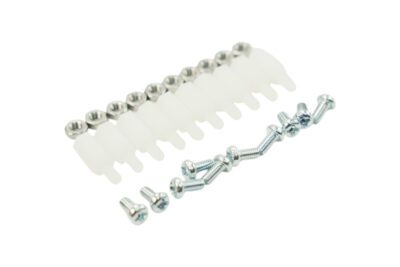 Robotica10 set di distanziatori in nylon M3 * 10 – FIT0066Queste viti possono essere utilizzate per isolare il circuito stampato. È adatto a tutti i tipi…● A magazzinoMEPA9902090ABXPrezzo su richiesta
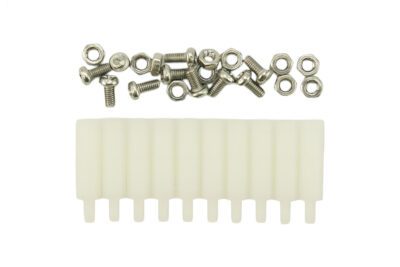 Robotica10 set di distanziatori in nylon M3 * 20 – FIT0182Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9902492ABXPrezzo su richiesta
 Robotica10 set di distanziatori in nylon M3 * 30 – FIT0194Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9902554ABXPrezzo su richiesta
 Robotica10 set di kit di montaggio di distanziatori – FIT0063Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9902296ABXPrezzo su richiesta
 Robotica10 set di kit di montaggio di distanziatori – FIT0064Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9901347ABXPrezzo su richiesta
 Robotica10 set di kit di montaggio di distanziatori – FIT0183Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9901870ABXPrezzo su richiesta
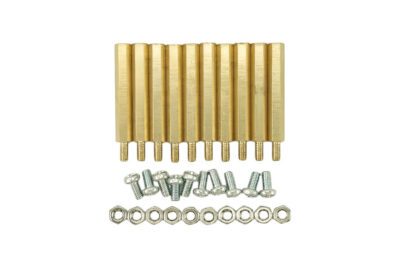 Robotica10 set di kit di montaggio di distanziatori – FIT0184Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9901804ABXPrezzo su richiesta
 Robotica10 set di viti di montaggio M3 * 5 – FIT0060Queste viti possono essere utilizzate per installare la scheda circuitale, i sensori e il montaggio meccanico.● A magazzinoMEPA9902175ABXPrezzo su richiesta
 Robotica10 set di viti di montaggio M3 * 8 – FIT0061Queste viti possono essere utilizzate per installare la scheda circuitale, i sensori e il montaggio meccanico.● A magazzinoMEPA9902428ABXPrezzo su richiesta
 Robotica10 set di viti e dadi in nylon trasparente M3 * 6 – FIT0195Queste viti e dadi in nylon trasparente possono essere utilizzati per fissare circuiti stampati, sensori e…● A magazzinoMEPA9902152ABXPrezzo su richiesta