Motoriduttore micro metallico con encoder – 6 V 530 – FIT0481
Prezzo su richiesta
Un nuovo micro motoriduttore in metallo con una differenza! Questo motore è dotato di un encoder integrato che misura la velocità del motore in tempo reale.
Acquistabile con i fondi degli avvisi attivi — ti aiutiamo a individuare il bando giusto per la tua scuola.
- Scuole, via libera al raffrescamento: finanziate 6.342 istituzioni con oltre 3.100 euro a testa169 giorni
- DM 38/2026 – Acquisto dispositivi digitali, libri e sussidi didattici
- Fondi PNRR per scuole superiori: fino a 600.000 euro per laboratori STEM e multilinguismo
Descrizione
Introduzione Un nuovo micro motoriduttore in metallo con una differenza! Questo motore è dotato di un encoder integrato che misura la velocità del motore in tempo reale. Il numero medio di impulsi in uscita può raggiungere fino a 7*2*30 impulsi per giro. Il motore è dotato di un albero di uscita in metallo con profilo D lungo (0,354″/9,0 mm) compatibile con le dimensioni 42×19 mm e 32×7 mm della ruota Pololu. La piastra frontale in ottone ha due fori di montaggio filettati per viti M1.6 (diametro 1,6 mm, passo della filettatura 0,35 mm), oppure è possibile utilizzare la staffa di montaggio o la staffa di montaggio estesa appositamente progettata per montare in modo sicuro il motoriduttore racchiudendo gli ingranaggi esposti. Raccomandiamo il montaggio esteso staffa per ruote con mozzi incassati, come la ruota da 42×19 mm. Il sensore Hall della nuova versione ha 7 coppie di poli, quindi la risoluzione dell’encoder sarà aumentata di 7 volte. Compatibile con il telaio del robot miniQ 2WD. Specifiche Voltaggio nominale: 6,0 V. Velocità del motore: 15.000 giri/min. Rapporto di riduzione dell’ingranaggio: 30:1. Lunghezza del riduttore: 9,0 mm. Velocità a vuoto: 530 giri/min a 6 V. Corrente: 60 mA Coppia nominale: 0,2 kg.cm Velocità nominale: 300 giri/min a 6 V Corrente nominale: 170 mA Coppia istantanea: 0,45 kg.cm Risoluzione feedback Hall: 420 Peso: 18 g Elenco di spedizione Micro motoriduttore metallico 30:1 con encoder x1 Cavo di collegamento a 6 pin x1 Connettore JST a 2 pin da 1,5 mm x1 Connettore JST a 4 pin da 1,5 mm x1 Documenti Dimensioni motore interfaccia motore
Prodotti correlati
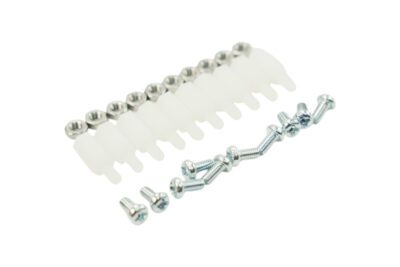 Robotica10 set di distanziatori in nylon M3 * 10 – FIT0066Queste viti possono essere utilizzate per isolare il circuito stampato. È adatto a tutti i tipi…● A magazzinoMEPA9902090ABXPrezzo su richiesta
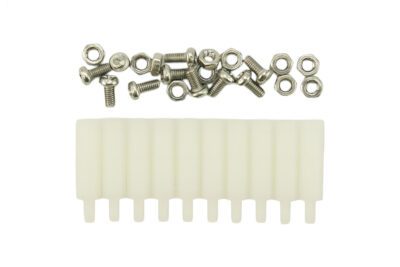 Robotica10 set di distanziatori in nylon M3 * 20 – FIT0182Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9902492ABXPrezzo su richiesta
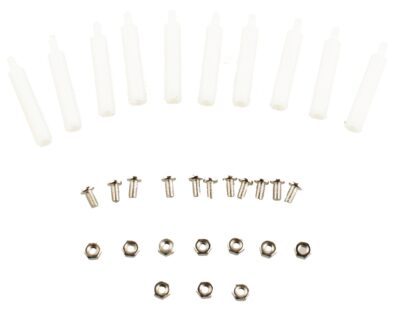 Robotica10 set di distanziatori in nylon M3 * 30 – FIT0194Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9902554ABXPrezzo su richiesta
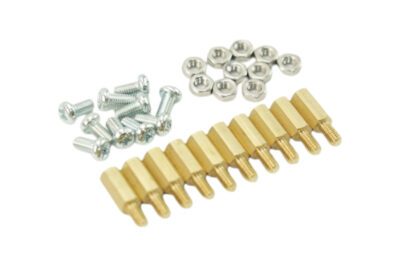 Robotica10 set di kit di montaggio di distanziatori – FIT0063Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9902296ABXPrezzo su richiesta
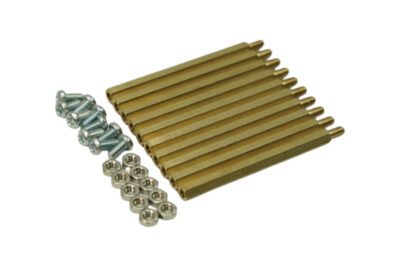 Robotica10 set di kit di montaggio di distanziatori – FIT0064Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9901347ABXPrezzo su richiesta
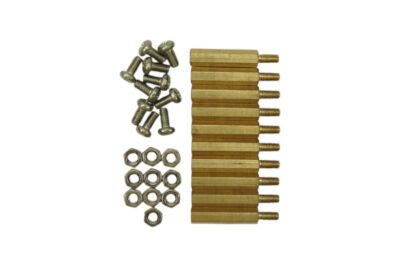 Robotica10 set di kit di montaggio di distanziatori – FIT0183Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9901870ABXPrezzo su richiesta
 Robotica10 set di kit di montaggio di distanziatori – FIT0184Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9901804ABXPrezzo su richiesta
 Robotica10 set di viti di montaggio M3 * 5 – FIT0060Queste viti possono essere utilizzate per installare la scheda circuitale, i sensori e il montaggio meccanico.● A magazzinoMEPA9902175ABXPrezzo su richiesta
 Robotica10 set di viti di montaggio M3 * 8 – FIT0061Queste viti possono essere utilizzate per installare la scheda circuitale, i sensori e il montaggio meccanico.● A magazzinoMEPA9902428ABXPrezzo su richiesta
 Robotica10 set di viti e dadi in nylon trasparente M3 * 6 – FIT0195Queste viti e dadi in nylon trasparente possono essere utilizzati per fissare circuiti stampati, sensori e…● A magazzinoMEPA9902152ABXPrezzo su richiesta