Piattaforma di sviluppo UAV V3 (fuori produzione) – DFR0118
Prezzo su richiesta
La piattaforma di sviluppo UAV V3 è ora fuori produzione. Consigliamo le schede di sviluppo in sostituzione dove potresti trovare altri prodotti interessati.
Acquistabile con i fondi degli avvisi attivi — ti aiutiamo a individuare il bando giusto per la tua scuola.
- Scuole, via libera al raffrescamento: finanziate 6.342 istituzioni con oltre 3.100 euro a testa168 giorni
- DM 38/2026 – Acquisto dispositivi digitali, libri e sussidi didattici
- Fondi PNRR per scuole superiori: fino a 600.000 euro per laboratori STEM e multilinguismo
Descrizione
Introduzione La piattaforma di sviluppo UAV V3 è ora fuori produzione. Consigliamo le schede di sviluppo in sostituzione dove potresti trovare altri prodotti interessati. Questa è la nuova scheda di sviluppo UAV v3 (nota anche come UDB3). La scheda UDB3 è dotata di una CPU dsPIC30F4011, un accelerometro a tre assi MMA7260 e due giroscopi IXZ500 a doppio asse (invece di tre giroscopi LISY300AL con v2). I giroscopi IXZ500 hanno una tolleranza alle vibrazioni sufficiente per essere utilizzati nelle applicazioni di elicotteri RC. Di per sé, la scheda può essere utilizzata per sviluppare un controller IMU a tre assi. Con l’aggiunta di un ricevitore GPS EM406 può essere utilizzato per sviluppare un controller UAV per un’auto, un aereo, un elicottero o una barca RC. Viene fornito con un firmware di autotest che può fungere da punto di partenza per sviluppare il proprio firmware di controllo e navigazione. È inoltre disponibile un firmware per l’autopilota open source completamente funzionale. La scheda supporta anche la connessione al modulo GPS UBlox più veloce e preciso. Il modo più semplice per connettersi al GPS è con questo adattatore. Suggeriamo di utilizzare PICkit2 o PICkit3 per programmare la scheda. Avrai bisogno anche di un cavo DEV-00611 e di un connettore a 6 pin PRT-00131. Vedi la foto di connessione di esempio a destra. Nota: sull’intestazione di debug a 6 pin, il pin accanto al pulsante di ripristino è VPP, secondo questa convenzione. Caratteristiche Collegamento per un ricevitore GPS EM-406A SiRF III a 20 canali o un ricevitore GPS elicoidale GS407 a 50 canali (ricevitori non inclusi) Controller PIC dsPIC30F4011 (con logica di colla integrata da 3,3 V e 5 V) dsPIC funziona a 120 MHz con risonatore da 16 MHz e accelerometro a tre assi PLL MMA7260 2 Giroscopi a doppio asse IXZ500 Fino a 5 ingressi, 6 punti PWM di uscita Basetta di debug a 6 fili o basetta ICSP 2 LED di stato colorati separati 3 Interruttori per uso generale Regolatori da 3,3 V e 5 V integrati (150 mA max) Precisione di posizione 10 m / 5 m con WAAS Connessione USART di riserva per debug, registrazione di volo, telemetria wireless, ecc. 4 Pin I/O digitali di riserva per il debug Dimensioni: 1,5 x 2,75 x 1,0″ Peso: 34 grammi (controller e GPS) Documenti Manuale dell’utente Schema (scheda principale) File Eagle (scheda principale) Schema (scheda figlia) File Eagle (scheda figlia) Codice sorgente UDB Gruppo di discussione Fai da te Droni post Elenco di spedizione Piattaforma di sviluppo UAV V3 x1
Prodotti correlati
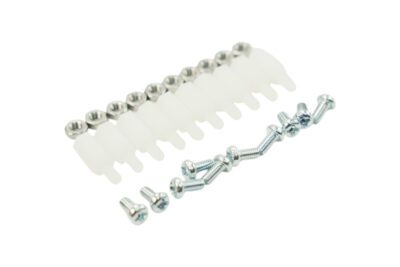 Robotica10 set di distanziatori in nylon M3 * 10 – FIT0066Queste viti possono essere utilizzate per isolare il circuito stampato. È adatto a tutti i tipi…● A magazzinoMEPA9902090ABXPrezzo su richiesta
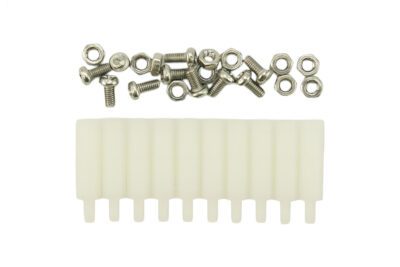 Robotica10 set di distanziatori in nylon M3 * 20 – FIT0182Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9902492ABXPrezzo su richiesta
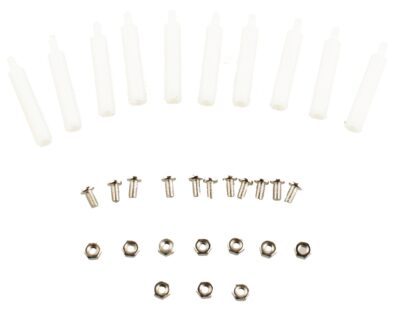 Robotica10 set di distanziatori in nylon M3 * 30 – FIT0194Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9902554ABXPrezzo su richiesta
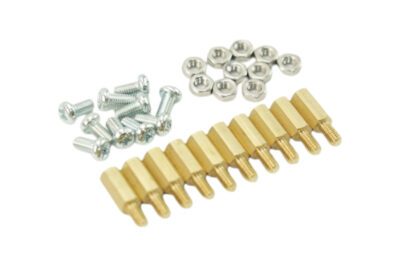 Robotica10 set di kit di montaggio di distanziatori – FIT0063Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9902296ABXPrezzo su richiesta
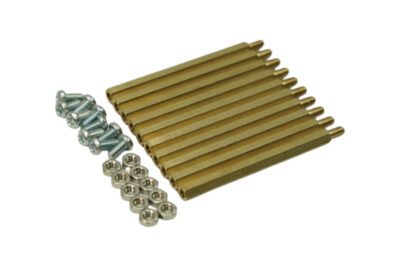 Robotica10 set di kit di montaggio di distanziatori – FIT0064Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9901347ABXPrezzo su richiesta
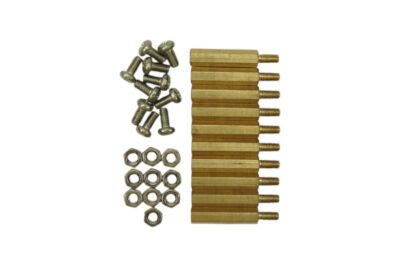 Robotica10 set di kit di montaggio di distanziatori – FIT0183Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9901870ABXPrezzo su richiesta
 Robotica10 set di kit di montaggio di distanziatori – FIT0184Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9901804ABXPrezzo su richiesta
 Robotica10 set di viti di montaggio M3 * 5 – FIT0060Queste viti possono essere utilizzate per installare la scheda circuitale, i sensori e il montaggio meccanico.● A magazzinoMEPA9902175ABXPrezzo su richiesta
 Robotica10 set di viti di montaggio M3 * 8 – FIT0061Queste viti possono essere utilizzate per installare la scheda circuitale, i sensori e il montaggio meccanico.● A magazzinoMEPA9902428ABXPrezzo su richiesta
 Robotica10 set di viti e dadi in nylon trasparente M3 * 6 – FIT0195Queste viti e dadi in nylon trasparente possono essere utilizzati per fissare circuiti stampati, sensori e…● A magazzinoMEPA9902152ABXPrezzo su richiesta