Piattaforma robot mobile Devastator Tank – ROB0128
Prezzo su richiesta
La piattaforma robot mobile del serbatoio Devastator è costruita in lega di alluminio ad alta resistenza ed è estremamente solida e durevole.
Acquistabile con i fondi degli avvisi attivi — ti aiutiamo a individuare il bando giusto per la tua scuola.
- Scuole, via libera al raffrescamento: finanziate 6.342 istituzioni con oltre 3.100 euro a testa169 giorni
- DM 38/2026 – Acquisto dispositivi digitali, libri e sussidi didattici
- Fondi PNRR per scuole superiori: fino a 600.000 euro per laboratori STEM e multilinguismo
Descrizione
Introduzione La piattaforma robot mobile del serbatoio Devastator è costruita in lega di alluminio ad alta resistenza ed è estremamente solida e durevole. Nel frattempo, è dotato di eccezionale assorbimento degli urti, facilità di programmazione, compatibilità con più schede di controllo principali, elevata espandibilità e un potente motore per una maggiore capacità di carico. La piattaforma robotica mobile per carri armati Devastator con smorzamento delle sospensioni incorpora un design unico ed è dotata di un sistema di sospensione che gli consente di viaggiare più agevolmente su terreni complessi. Questo sistema di sospensione serve a bilanciare il peso del robot e ridurre le vibrazioni, diminuendo l’instabilità sperimentata durante il movimento del robot. La piattaforma robotizzata Devastator facile da programmare utilizza doppi motoriduttori DC con spazzole, che offrono un comodo layout di cablaggio, una logica di controllo semplice e la piena compatibilità con i controller più diffusi disponibili sul mercato. Può essere compatibile con schede madri ampiamente utilizzate come UNIHIKER, Arduino, Raspberry Pi, LattePanda, ESP32 e piattaforme simili. Altamente espandibile Questa piattaforma robotica cingolata offre numerosi fori di montaggio, consentendo agli utenti di installare vari sensori, attuatori, controller, gimbal multi-grado di libertà, sistemi di trasmissione video e altri dispositivi sia all’interno che all’esterno del robot da diverse angolazioni. Questa caratteristica rende questa piattaforma robotica per carri armati in grado di completare molte attività complesse, tra cui il controllo a lunga distanza, la presa e il trasporto, il rilevamento di ambienti difficili e il monitoraggio in tempo reale in ambienti esterni. Carico utile maggiore con motori potenti Rispetto al suo predecessore, questa piattaforma robotica cingolata ha migliorato la sua configurazione di potenza, ora dotata di motori di riduzione con spazzole CC in metallo aggiornati. Questo aggiornamento migliora la capacità di carico utile della piattaforma robotizzata, consentendole di gestire fino a 3 kg. Di conseguenza, la piattaforma del robot cisterna diventa in grado di ospitare un braccio robotico con sei gradi di libertà e una batteria di capacità maggiore, espandendo le sue capacità per l’esecuzione di compiti di presa. Inoltre, questo robot può essere equipaggiato con diversi dispositivi, come radar laser, telecamere di profondità e telecamere ad alta definizione, che consentono di effettuare operazioni di mappatura degli interni. Nota: 1. Questo prodotto è venduto come kit e richiede strumenti per il montaggio. Procurati un cacciavite dritto/a croce. 2. Questo prodotto non include un microcontrollore. I microcontrollori adatti possono essere trovati sulla pagina wiki del prodotto 3. Fare attenzione quando si collegano i cavi per evitare danni ai connettori Specifica Tensione nominale: 6 V Intervallo di tensione operativa 2~7,5 V Rapporto di riduzione dell’ingranaggio: 45:1 Diametro albero di uscita D: 4 mm Velocità a vuoto: 133 giri/min a 6 v Corrente a vuoto: 0,13 A Coppia a rotore bloccato: 4,5 kg.cm Corrente a rotore bloccato: 2,3 A Carico Capacità: 3 kg Dimensioni assemblate (L x P x A): 225 x 220 x 108 mm/ 8,86 x 8,66 x 4,25 pollici Peso netto: 1,3 kg Lista di spedizione Piattaforma mobile Devastator Tank (motore con ingranaggio CC in metallo) x1 Documenti Wiki (piattaforma mobile Devastator Tank) Manuale di istruzioni Codice di esempio Recensione del robot mobile Devastator tank Progetti Progetto 1: Un robot danzante che ascolta musica e si muove alle note Introduzione: L’idea è che il robot ascolti le diverse frequenze di qualunque canzone venga riprodotta e si muova in base alle note che sente, quindi danzerà in modo diverso per ogni determinata canzone. Progetto 2: Come controllare un carro armato mobile reale attraverso Unity Introduzione al gioco: In questa demo, il movimento di un carro armato mobile reale è controllato dal movimento di un carro armato virtuale nel gioco. Ciò è stato fatto stabilendo una connessione di rete tra il carro armato virtuale nel gioco e il carro armato mobile reale. Progetto 3: Progetto Arduino Tank Robot utilizzando il telaio metallico Devastator Introduzione: In questo video costruiremo un Arduino Tank Robot; un enorme carro armato autonomo e lo proveremo sul campo! Iniziamo! Progetto 4: Come effettuare il controllo wireless del carro armato Raspberry Pi Introduzione: In questo tutorial impareremo come controllare un robot carro armato in remoto e in modalità wireless con Raspberry Pi. Ci collegheremo in remoto al robot tramite VNC. Applicazioni
Prodotti correlati
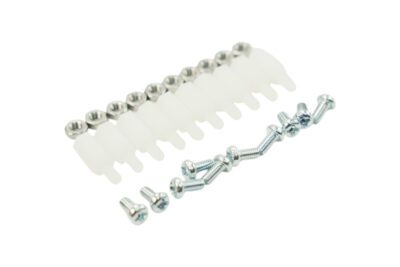 Robotica10 set di distanziatori in nylon M3 * 10 – FIT0066Queste viti possono essere utilizzate per isolare il circuito stampato. È adatto a tutti i tipi…● A magazzinoMEPA9902090ABXPrezzo su richiesta
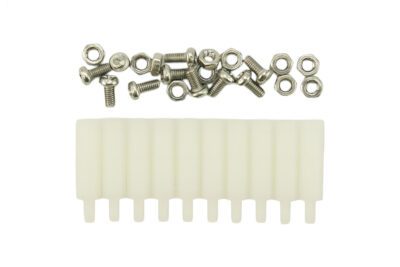 Robotica10 set di distanziatori in nylon M3 * 20 – FIT0182Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9902492ABXPrezzo su richiesta
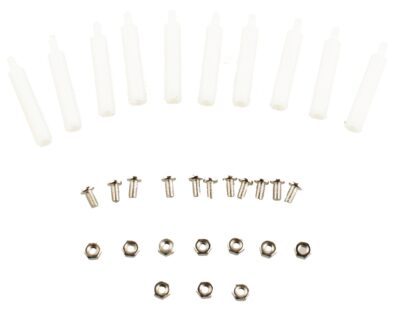 Robotica10 set di distanziatori in nylon M3 * 30 – FIT0194Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9902554ABXPrezzo su richiesta
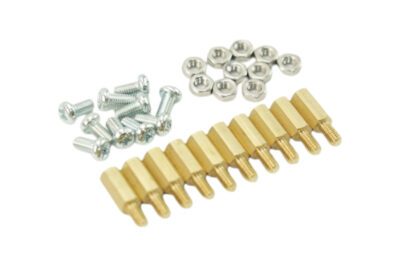 Robotica10 set di kit di montaggio di distanziatori – FIT0063Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9902296ABXPrezzo su richiesta
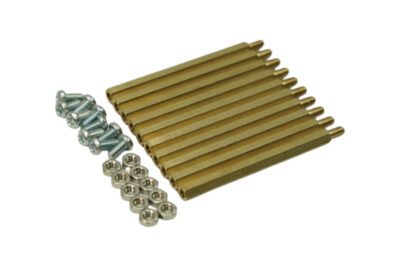 Robotica10 set di kit di montaggio di distanziatori – FIT0064Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9901347ABXPrezzo su richiesta
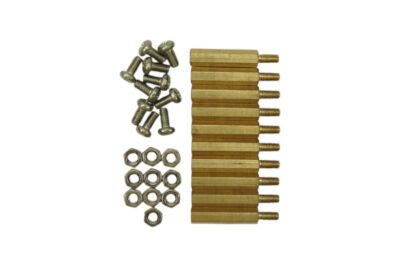 Robotica10 set di kit di montaggio di distanziatori – FIT0183Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9901870ABXPrezzo su richiesta
 Robotica10 set di kit di montaggio di distanziatori – FIT0184Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9901804ABXPrezzo su richiesta
 Robotica10 set di viti di montaggio M3 * 5 – FIT0060Queste viti possono essere utilizzate per installare la scheda circuitale, i sensori e il montaggio meccanico.● A magazzinoMEPA9902175ABXPrezzo su richiesta
 Robotica10 set di viti di montaggio M3 * 8 – FIT0061Queste viti possono essere utilizzate per installare la scheda circuitale, i sensori e il montaggio meccanico.● A magazzinoMEPA9902428ABXPrezzo su richiesta
 Robotica10 set di viti e dadi in nylon trasparente M3 * 6 – FIT0195Queste viti e dadi in nylon trasparente possono essere utilizzati per fissare circuiti stampati, sensori e…● A magazzinoMEPA9902152ABXPrezzo su richiesta