Romeo V2 – DFR0225 | DFRobot
Prezzo su richiesta
Romeo V2 – una scheda di controllo robot con driver motore (compatibile con Arduino), è progettata appositamente per applicazioni di robotica e dispositivi estesi.
Acquistabile con i fondi degli avvisi attivi — ti aiutiamo a individuare il bando giusto per la tua scuola.
- Scuole, via libera al raffrescamento: finanziate 6.342 istituzioni con oltre 3.100 euro a testa169 giorni
- DM 38/2026 – Acquisto dispositivi digitali, libri e sussidi didattici
- Fondi PNRR per scuole superiori: fino a 600.000 euro per laboratori STEM e multilinguismo
Descrizione
Introduzione Romeo V2 – una scheda di controllo robot con driver motore (compatibile con Arduino), è progettata appositamente per applicazioni di robotica e dispositivi estesi. Romeo beneficia della piattaforma open source Arduino, è supportata da migliaia di progetti open source e può essere facilmente ampliata con Shield compatibili con Arduino. Il driver del motore CC a 2 vie integrato e la presa Xbee ti consentono di avviare immediatamente il tuo progetto senza la necessità di un driver del motore aggiuntivo o di una protezione wireless. Un altro miglioramento di Romeo V2 è che supporta il controllo del motore passo-passo. Romeo V2 – una scheda di controllo robot con driver motore (compatibile con Arduino) si comporta come Arduino Leonardo basato sul chip ATmega32u4, puoi programmarlo direttamente dall’IDE Arduino 1.0.1 o versione successiva. Grazie all’ATmega32U4 come unico microcontrollore, Romeo V2 è semplice e facile da usare. Il chipset 32U4 gestisce direttamente l’USB, sono disponibili librerie di codici che consentono alla scheda di emulare la tastiera, il mouse e altro di un computer utilizzando l’interessantissimo protocollo USB-HID! Il miglior vantaggio è che ATmega32u4 ha due porte seriali che consentono il caricamento di schizzi senza rimuovere i moduli wireless. Il debug non è più un compito doloroso. Storia delle versioni Romeo V2 migliora anche l’alimentazione, ora ha un interruttore per selezionare la fonte di alimentazione sia da USB che da alimentazione esterna. Romeo V2.2 ridisegna il sistema di alimentazione per migliorare la stabilità del circuito ADC. caratteristiche Ampia tensione di ingresso operativa Supporta direttamente il fattore di forma Xbee e XBee moduli Wi-Fi, Bluetooth e RF Interruttore ON/OFF per controllare l’alimentazione del sistema dall’alimentazione del motore esterno 3 estensioni I/O digitali (D14-D16) L’interruttore S1 – S5 sostituisce il cappuccio di salto, consente l’uso gratuito del GPIO. Micro USB invece del connettore USB A-B Porta di estensione del sensore analogico: arancione per segnale, rosso per Vcc, nero per GND Nota: la mappatura dei pin della porta del sensore analogico su Romeo v2 è diversa dalla vecchia versione. Selezionare “Arduino Leonardo” quando si utilizza “Arduino IDE”. Specifiche Alimentazione CC: alimentata tramite USB o esterna 6 V ~ 23 V CC Uscita CC: 5 V (2 A) / 3,3 V CC Driver motore Corrente di uscita continua: 2 A Microcontroller: ATmega32u4 Bootloader: Arduino Leonardo Compatibile con la mappatura dei pin Arduino R3 Ingressi analogici: A0-A5, A6 – A11 (sui pin digitali 4, 6, 8, 9, 10 e 12) PWM: 3, 5, 6, 9, 10, 11 e 13. Fornisce uscita PWM a 8 bit 5 ingressi chiave per testare Ingresso alimentazione esterna con rilevamento/commutazione automatica Interfaccia seriale Supporto USB livello TTL Basetta pin maschio e femmina Presa Xbee integrata Prese integrate per modulo RF APC220 e modulo DF-Bluetooth Tre set di pin interfaccia I2C/TWI (due basette pin a 90°) Driver motore a due vie con corrente massima 2A Un motore passo-passo con corrente massima 2A Dimensioni: 89 x 84 x 14 mm (3,50 x 3,31 x 0,55″) Elenco di spedizione Romeo V2-All in one Controller x1 Documenti Guida alla selezione del microcontrollore DFRobot Wiki (Romeo V2-All in one Controller) Schema di Romeo V2 Suggerimenti per modificare la mappatura dei pin del cavo del sensore Libreria del motore passo-passo Romeo Progetti Raspberry Internet Rover (basato sulla piattaforma Pirate 4WD e Romeo V2) Robot bipede di Hong Kong che utilizza Romeo RC Hack basato su Romeo v1
Prodotti correlati
 Robotica10 set di distanziatori in nylon M3 * 10 – FIT0066Queste viti possono essere utilizzate per isolare il circuito stampato. È adatto a tutti i tipi…● A magazzinoMEPA9902090ABXPrezzo su richiesta
 Robotica10 set di distanziatori in nylon M3 * 20 – FIT0182Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9902492ABXPrezzo su richiesta
 Robotica10 set di distanziatori in nylon M3 * 30 – FIT0194Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9902554ABXPrezzo su richiesta
 Robotica10 set di kit di montaggio di distanziatori – FIT0063Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9902296ABXPrezzo su richiesta
 Robotica10 set di kit di montaggio di distanziatori – FIT0064Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9901347ABXPrezzo su richiesta
 Robotica10 set di kit di montaggio di distanziatori – FIT0183Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9901870ABXPrezzo su richiesta
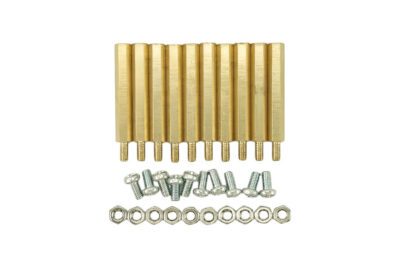 Robotica10 set di kit di montaggio di distanziatori – FIT0184Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9901804ABXPrezzo su richiesta
 Robotica10 set di viti di montaggio M3 * 5 – FIT0060Queste viti possono essere utilizzate per installare la scheda circuitale, i sensori e il montaggio meccanico.● A magazzinoMEPA9902175ABXPrezzo su richiesta
 Robotica10 set di viti di montaggio M3 * 8 – FIT0061Queste viti possono essere utilizzate per installare la scheda circuitale, i sensori e il montaggio meccanico.● A magazzinoMEPA9902428ABXPrezzo su richiesta
 Robotica10 set di viti e dadi in nylon trasparente M3 * 6 – FIT0195Queste viti e dadi in nylon trasparente possono essere utilizzati per fissare circuiti stampati, sensori e…● A magazzinoMEPA9902152ABXPrezzo su richiesta