Scheda principale ArduPilot (fuori produzione) – DFR0044
Prezzo su richiesta
Questo prodotto è stato ritirato dal 26 novembre 2015. Consigliamo DFRduino Pro Mini V1.3 – Compatibile con Arduino Pro Mini in sostituzione.
Acquistabile con i fondi degli avvisi attivi — ti aiutiamo a individuare il bando giusto per la tua scuola.
- Scuole, via libera al raffrescamento: finanziate 6.342 istituzioni con oltre 3.100 euro a testa169 giorni
- DM 38/2026 – Acquisto dispositivi digitali, libri e sussidi didattici
- Fondi PNRR per scuole superiori: fino a 600.000 euro per laboratori STEM e multilinguismo
Descrizione
Introduzione Questo prodotto è stato ritirato dal 26 novembre 2015. Consigliamo DFRduino Pro Mini V1.3 – Compatibile con Arduino Pro Mini in sostituzione. Si tratta di una scheda autopilota compatibile con Arduino progettata da Chris Anderson e Jordi Muñoz di DIY Drones utilizzando il nuovo ATMega328. Questa tavola è stata utilizzata per vincere la competizione annuale sui veicoli autonomi organizzata da SparkFun. ArduPilot è un pilota automatico completamente programmabile che richiede un modulo GPS e sensori a infrarossi XY e Z per creare un veicolo aereo senza pilota (UAV) funzionante. L’autopilota gestisce sia la stabilizzazione che la navigazione, eliminando la necessità di un sistema di stabilizzazione separato. Supporta anche una modalità “fly-by-wire” che può stabilizzare un aereo quando vola manualmente sotto il controllo RC, rendendo il volo più facile e sicuro. L’hardware e il software sono tutti open source. La scheda viene fornita con tutte le parti a montaggio superficiale già saldate, ma richiede all’utente di saldare i connettori. Il firmware è già caricato, ma il software dell’autopilota dovrà essere scaricato e caricato sulla scheda dall’utente. Può essere programmato con l’IDE Arduino. Tutti i dettagli e le istruzioni si trovano nella home page del progetto. Consigliamo vivamente i seguenti elementi per accompagnare questo prodotto: Un modulo GPS EM406 Un cavo FTDI Basic o FTDI per la programmazione Un cavo GPS EM406 esteso Una scheda di espansione con sensore di velocità sensori XY e Z Altri elementi necessari, comprese le raccomandazioni sugli aerei, possono essere trovati nella home page del progetto. Specifiche Controller progettato per essere utilizzato con aerei, automobili o imbarcazioni autonome. Sensore a infrarossi richiesto solo per gli aerei. Basato su un processore Atmega328 da 16 MHz. Potenza di elaborazione totale integrata di circa 24 MIPS. Failsafe hardware integrato che utilizza un circuito separato (chip multiplexer e processore ATTiny) per trasferire il controllo dal sistema RC all’autopilota e viceversa. Include la possibilità di riavviare il processore principale durante il volo. Waypoint 3D multipli (limitati solo dalla memoria) Viene fornito con un connettore GPS a 6 pin per il modulo GPS EM406 da 1 Hz Dispone di sei ingressi analogici di riserva (con ADC su ciascuno) e sei ingressi/uscite digitali di riserva per aggiungere ulteriori sensori Supporta l’aggiunta del modulo downlink wireless per la telemetria Può essere alimentato dal ricevitore RC o da una batteria separata Servocontrollo basato su hardware, il che significa meno sovraccarico del processore, risposta più precisa e assenza di jitter. Quattro canali RC-in (più il canale on/off dell’autopilota) possono essere elaborati dall’autopilota. LED per alimentazione, stato failsafe, stato autopilota e blocco GPS Dimensioni: 30 mm x 47 mm Elenco di spedizione Scheda principale ArduPilot x1 Documenti Schema file Eagle Home page del progetto ArduPilot Software e istruzioni: Comunità di droni fai da te Firmware ATtiny
Prodotti correlati
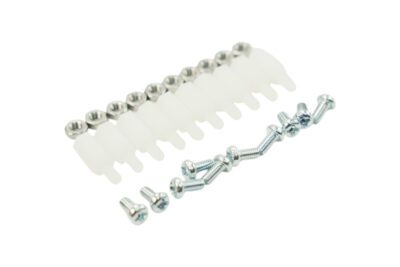 Robotica10 set di distanziatori in nylon M3 * 10 – FIT0066Queste viti possono essere utilizzate per isolare il circuito stampato. È adatto a tutti i tipi…● A magazzinoMEPA9902090ABXPrezzo su richiesta
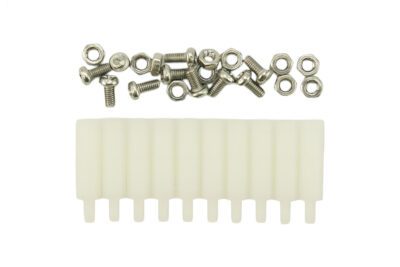 Robotica10 set di distanziatori in nylon M3 * 20 – FIT0182Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9902492ABXPrezzo su richiesta
 Robotica10 set di distanziatori in nylon M3 * 30 – FIT0194Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9902554ABXPrezzo su richiesta
 Robotica10 set di kit di montaggio di distanziatori – FIT0063Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9902296ABXPrezzo su richiesta
 Robotica10 set di kit di montaggio di distanziatori – FIT0064Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9901347ABXPrezzo su richiesta
 Robotica10 set di kit di montaggio di distanziatori – FIT0183Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9901870ABXPrezzo su richiesta
 Robotica10 set di kit di montaggio di distanziatori – FIT0184Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9901804ABXPrezzo su richiesta
 Robotica10 set di viti di montaggio M3 * 5 – FIT0060Queste viti possono essere utilizzate per installare la scheda circuitale, i sensori e il montaggio meccanico.● A magazzinoMEPA9902175ABXPrezzo su richiesta
 Robotica10 set di viti di montaggio M3 * 8 – FIT0061Queste viti possono essere utilizzate per installare la scheda circuitale, i sensori e il montaggio meccanico.● A magazzinoMEPA9902428ABXPrezzo su richiesta
 Robotica10 set di viti e dadi in nylon trasparente M3 * 6 – FIT0195Queste viti e dadi in nylon trasparente possono essere utilizzati per fissare circuiti stampati, sensori e…● A magazzinoMEPA9902152ABXPrezzo su richiesta