Servomotore DF15RSMG da 360 gradi – SER0035
Prezzo su richiesta
questo servo a 360 gradi NON offre il controllo esatto della posizione dell’albero. Si comporta più come un motore DC. È possibile controllare solo la direzione e la velocità.
Acquistabile con i fondi degli avvisi attivi — ti aiutiamo a individuare il bando giusto per la tua scuola.
- Scuole, via libera al raffrescamento: finanziate 6.342 istituzioni con oltre 3.100 euro a testa171 giorni
- DM 38/2026 – Acquisto dispositivi digitali, libri e sussidi didattici
- Fondi PNRR per scuole superiori: fino a 600.000 euro per laboratori STEM e multilinguismo
Descrizione
Nota introduttiva: questo servo a 360 gradi NON offre il controllo esatto della posizione dell’albero. Si comporta più come un motore DC. È possibile controllare solo la direzione e la velocità. Per i servi che possono essere fissati in una determinata posizione, dai un’occhiata a questi servi a 180 gradi. DF15RSMG è un potente servomotore a 360 gradi di DFRobot, progettato principalmente per applicazioni robotiche che richiedono servi con coppia elevata ed elevata stabilità, come giunti robot a 360 gradi, robot mobili, ecc. Le seguenti caratteristiche lo rendono una scelta eccellente per progetti robotici: Due set di gusci dei servo. Uno è un guscio standard con quattro fori di montaggio M4, mentre l’altro è dotato di doppi cuscinetti durevoli, particolarmente adatti per l’applicazione del braccio del robot o dei giunti. Entrambi i gusci sono ispessiti per renderlo sufficientemente stabile per il sistema di movimento. Ingranaggio in rame e acciaio anziché in plastica. Piccolo nervosismo e basso rumore. Funzione di blocco dell’impulso per ridurre il consumo di MCU. Segnale PWM per il controllo della direzione. Raccordi come squadretta del servo, viti, ecc. Sono tutti inclusi, utili per la realizzazione del progetto. Facile da usare con il servo Arduino. libreria h Definizione cavo Marrone – GND Rosso – VCC Arancione – Specifica ingresso segnale PWM Parametri meccanici Intervallo angolo di rotazione: 360° Velocità a vuoto: 60°/0,16 s @7,2 V Coppia di stallo: 15 kg.cm(7,2 v) Dimensioni: 40x40x20 mm (1,57×1,57×0,79″) Peso: 60 g Parametri elettrici Tensione di funzionamento: 5-7,2 V Corrente di stallo: 2,5 A(@7,2 V – Test limite) Tensione PWM: 3 V-5 V Intervallo di larghezza dell’impulso positivo PWM: 500us-2500us Progetti Progetto 1. Come realizzare un piccolo cannone Questo progetto mostra come l’autore ha realizzato in realtà un piccolo cannone per il mio adorabile giocatore Componenti principali: DFRduino UNO R3 Gravity IO Expansion e Motor Driver Shield DF15RSMG 360. Grado motore DC Decelera motore Pulsante Gravità: Potenziometro di rotazione analogico Sensore V1 Per scheda scolpita al laser Arduino Progetto 2. Guarda: Dietro le quinte dell’armatura indossabile MechaGodzilla costruita da Xiao Qianfeng Introduzione: Qui ti presenterò i dettagli sull’elettronica utilizzata nella sua armatura DF15RSMG Servo x1 Servo Shell x2 Pacchetto di montaggio x1 Documenti Libreria servo Dimensione modalità standard Dimensione modalità braccio robot.
Prodotti correlati
 Robotica10 set di distanziatori in nylon M3 * 10 – FIT0066Queste viti possono essere utilizzate per isolare il circuito stampato. È adatto a tutti i tipi…● A magazzinoMEPA9902090ABXPrezzo su richiesta
 Robotica10 set di distanziatori in nylon M3 * 20 – FIT0182Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9902492ABXPrezzo su richiesta
 Robotica10 set di distanziatori in nylon M3 * 30 – FIT0194Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9902554ABXPrezzo su richiesta
 Robotica10 set di kit di montaggio di distanziatori – FIT0063Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9902296ABXPrezzo su richiesta
 Robotica10 set di kit di montaggio di distanziatori – FIT0064Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9901347ABXPrezzo su richiesta
 Robotica10 set di kit di montaggio di distanziatori – FIT0183Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9901870ABXPrezzo su richiesta
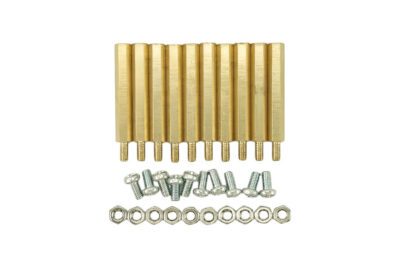 Robotica10 set di kit di montaggio di distanziatori – FIT0184Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9901804ABXPrezzo su richiesta
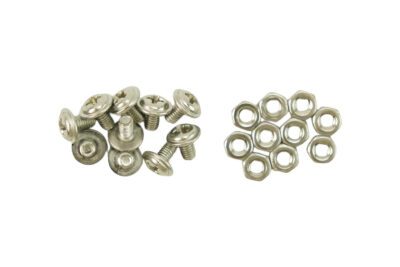 Robotica10 set di viti di montaggio M3 * 5 – FIT0060Queste viti possono essere utilizzate per installare la scheda circuitale, i sensori e il montaggio meccanico.● A magazzinoMEPA9902175ABXPrezzo su richiesta
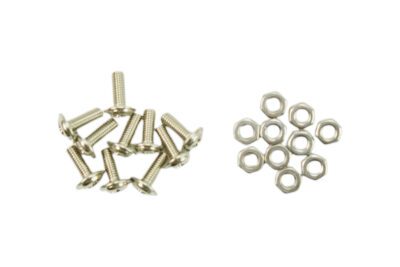 Robotica10 set di viti di montaggio M3 * 8 – FIT0061Queste viti possono essere utilizzate per installare la scheda circuitale, i sensori e il montaggio meccanico.● A magazzinoMEPA9902428ABXPrezzo su richiesta
 Robotica10 set di viti e dadi in nylon trasparente M3 * 6 – FIT0195Queste viti e dadi in nylon trasparente possono essere utilizzati per fissare circuiti stampati, sensori e…● A magazzinoMEPA9902152ABXPrezzo su richiesta