SoftServo – DRI0033
Prezzo su richiesta
Questo SoftServo-B24CH è fuori produzione. Consigliamo altri driver per servomotori più venduti come sostituti adeguati.
Acquistabile con i fondi degli avvisi attivi — ti aiutiamo a individuare il bando giusto per la tua scuola.
- DM 38/2026 – Acquisto dispositivi digitali, libri e sussidi didatticiscade oggi
- Agenda Sud – Fase 2: fino a 100.000 euro per attrezzature e ambienti accoglientiscade oggi
- Cittadinanza ambientale: fino a 63.000 euro per i progetti all’aperto delle scuole15 giorni
Descrizione
Introduzione Questo SoftServo-B24CH è ora fuori produzione. Consigliamo altri driver per servomotori più venduti come sostituti adeguati. A rigor di termini, SoftServo-B24CH è un generatore di segnale PWM a 24 canali, che può essere applicato alla maggior parte dei dispositivi che integrano l’interfaccia RC, ma l’intenzione originale del progetto è controllare il servo in stile PWM. Integra RS485 e I2C in un connettore e condividono lo stesso registro utente, quindi il servocontrollore può essere utilizzato tramite una qualsiasi delle due interfacce in qualsiasi momento. Tutte le funzioni possono essere eseguite leggendo o scrivendo il registro utente, ad eccezione di alcune operazioni speciali (fare riferimento ai protocolli di comunicazione corrispondenti per i dettagli), che sono simili all’operazione MCU. Inoltre, l’ampiezza di alto livello del segnale PWM è semplificata come larghezza effettiva PWM, che in genere è compresa tra 500μs e 2500μs. È compatibile direttamente con DFR0345 (adattatore di base per dispositivi Gicren) / DFR0346 (adattatore USB per dispositivi Gicren). Caratteristiche Tutti i segnali PWM vengono emessi contemporaneamente (in altre parole, hanno quasi lo stesso fronte di salita) e la risoluzione effettiva è fino a 1μs (la versione hardware deve essere superiore a V22). L’accoppiamento del segnale è così basso che è difficile da rilevare visivamente, proprio come tutti i segnali PWM sono generati da un hardware separato. Integra la funzione Soft-Start. Come tutti sappiamo, la posizione iniziale del servo stile PWM è generalmente sconosciuta. La modalità di avvio convenzionale fa ruotare il servo verso la posizione obiettivo a piena velocità, il che è insoddisfacente nella maggior parte delle applicazioni robotiche. La modalità Soft-Start può far ruotare lentamente il servo quando la posizione corrente è sconosciuta, ma richiede più corrente in breve tempo. Si suggerisce di avviare tutti i servi in modalità time-sharing per ridurre la corrente elettrica quando è necessario controllare più servi. Il ciclo, la larghezza effettiva PWM minima e la larghezza effettiva PWM massima possono essere impostati in modo flessibile, il che rende compatibili tutti i servi stile PWM. Si basa su un algoritmo di suddivisione, il valore di suddivisione massimo è fino a 250. La posizione e la velocità di ciascun canale possono essere controllate separatamente, il che è favorevole al controllo dinamico del robot. La velocità dipende dalla suddivisione (vedi sotto). Tutti i segnali PWM possono essere terminati impostando in qualsiasi momento il valore della posizione equivalente su 251, il che è estremamente utile per proteggere il servo. Integra un RS485 stabile e ad alta efficienza e la velocità di trasmissione può essere rilevata automaticamente. Non si verifica alcuna perdita di pacchetti di istruzioni quando la velocità di trasmissione non è superiore a 28800 bps, altrimenti il primo pacchetto di istruzioni verrà scartato. Inoltre, si consiglia di inviare prima i byte di sincronizzazione (0xff 0xff 0xff 0xff) quando la velocità di trasmissione è superiore a 28800 bps. Integra un I2C stabile e ad alta efficienza. Specifiche Tensione di alimentazione: CC 5 ~ 24 V Gamma di baudrate: 1200 ~ 115200 bps Velocità I2C: 100 KHz Dimensioni: 64 mm * 47 mm * 13 mm (2,52″*1,85″*0,51″)(L*W*H) Definizione pin 1. RS485-A(D+) 2. RS485-B(D-) 3. I2C-SDA 4. I2C-SCL 5. GND 6. Vin 7. Vin 8. Error 9. GND Lista di spedizione SoftServo-B24CH (Servo Controller/Generatore di segnale RC) x1 Documenti Protocollo di comunicazione e software PC Manuale utente
Prodotti correlati
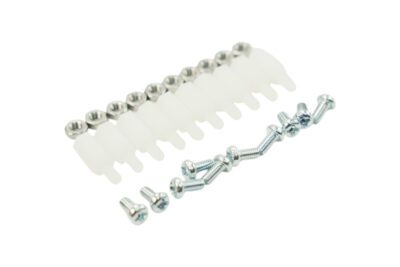 Robotica10 set di distanziatori in nylon M3 * 10 – FIT0066Queste viti possono essere utilizzate per isolare il circuito stampato. È adatto a tutti i tipi…● A magazzinoMEPA9902090ABXPrezzo su richiesta
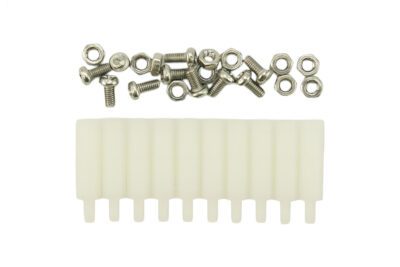 Robotica10 set di distanziatori in nylon M3 * 20 – FIT0182Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9902492ABXPrezzo su richiesta
 Robotica10 set di distanziatori in nylon M3 * 30 – FIT0194Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9902554ABXPrezzo su richiesta
 Robotica10 set di kit di montaggio di distanziatori – FIT0063Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9902296ABXPrezzo su richiesta
 Robotica10 set di kit di montaggio di distanziatori – FIT0064Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9901347ABXPrezzo su richiesta
 Robotica10 set di kit di montaggio di distanziatori – FIT0183Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9901870ABXPrezzo su richiesta
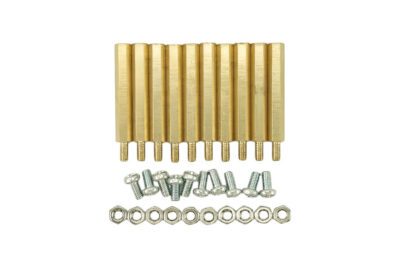 Robotica10 set di kit di montaggio di distanziatori – FIT0184Adatto a tutti i tipi di circuiti stampati, sensori, supporto meccanico dell’installazione. Sono ottimi per costruire…● A magazzinoMEPA9901804ABXPrezzo su richiesta
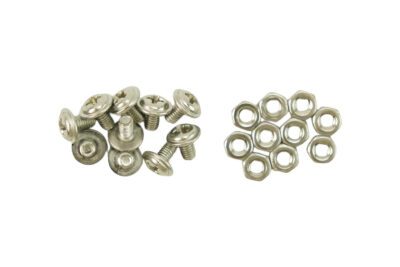 Robotica10 set di viti di montaggio M3 * 5 – FIT0060Queste viti possono essere utilizzate per installare la scheda circuitale, i sensori e il montaggio meccanico.● A magazzinoMEPA9902175ABXPrezzo su richiesta
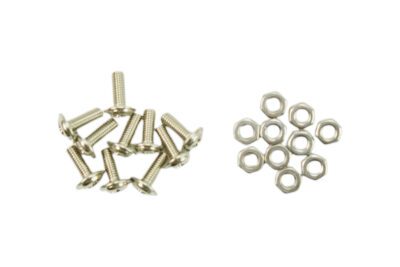 Robotica10 set di viti di montaggio M3 * 8 – FIT0061Queste viti possono essere utilizzate per installare la scheda circuitale, i sensori e il montaggio meccanico.● A magazzinoMEPA9902428ABXPrezzo su richiesta
 Robotica10 set di viti e dadi in nylon trasparente M3 * 6 – FIT0195Queste viti e dadi in nylon trasparente possono essere utilizzati per fissare circuiti stampati, sensori e…● A magazzinoMEPA9902152ABXPrezzo su richiesta